 簡體中文
 English
ISO/TS 15066 在 ISO 10218 標準基礎上,規定了四種主要協同作業方式:
安全等級監控停止
手動引導
速度與分離監控
功率和力限制
功率和力限制
該協作操作不同于前 3 種類型,其目的在于從更加底層和根本上限制機器人對人員的傷害程度,這也是區分傳統工業機器人與協作機器人的最明顯特征。功率和力限制是為應對人員和包括工件在內的整個機器人系統發生有意或無意物理接觸的情況,它要求機器人系統經過特殊設計來滿足該要求。另外 3 種協作操作,傳統工業機器人經過改裝后也可實現,但這一條通常無法滿足。這是因為現有工業機器人一般都是大慣量、重載和高速運動,其輸出功率和力遠遠超過標準要求。
機器人運動部件與人體可能出現的接觸被分為以下 2 類:
(1) 準靜態接觸:包括人體在機器人系統運動部件間的擠壓或碰撞。這種情況下,機器人系統將會在情況解除前對被困人體部分持續施加一定時間的力或壓力。
(2) 瞬態接觸:這種情況也被稱作動態沖擊,人體被機器人系統的移動部件所撞擊,但人體不會像第 一種情況那樣被機器人系統夾住或困住,屬于相對短時的接觸;瞬態接觸效果取決于機器人和人體的慣量以及相對速度大小。
人機交互生物力學限制
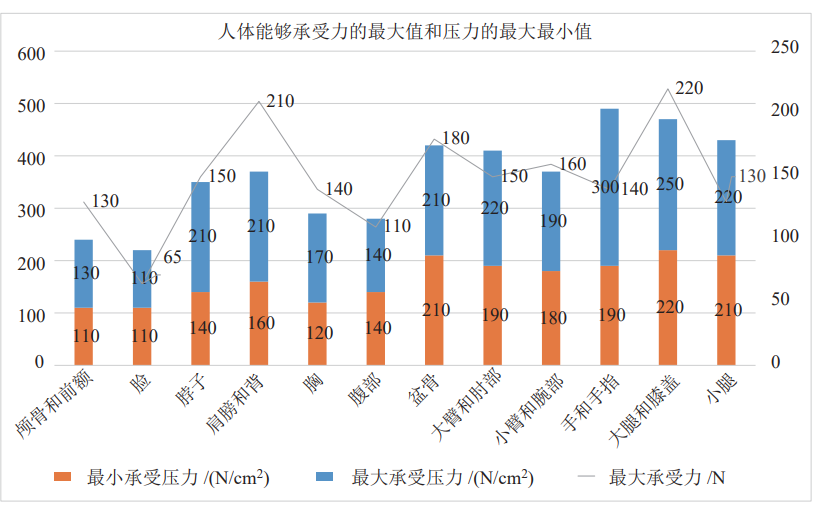
安全規范分別對身體 29 個區域進行不同部位單獨的疼痛測試準靜態接觸時人體各部位的允許壓力值,也可理解為人體不同部位對疼痛的生理耐受極限.一般取平均值約 150 N 左右,這也是不少協作機器人廠家將各自的協作機器人默認輸出力閾值設定在 150 N 的原因。
準靜態接觸和瞬態接觸測量系統
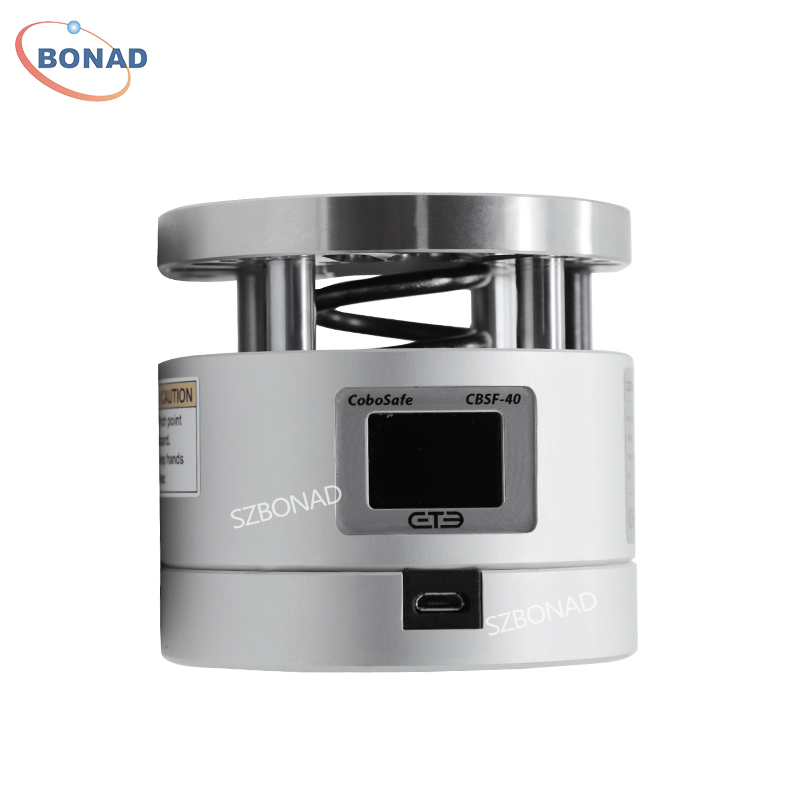
CoboSafe 是一款力壓測量系統,用于檢測協作機器人上的瞬態和準靜態力壓。該系統易于使用,采用模塊化設計,包含力測量裝置、壓力測量組件和評估軟件,用于驗證是否符合所需的限值。用戶可根據需要組合使用多個力傳感器和壓力測量組件。
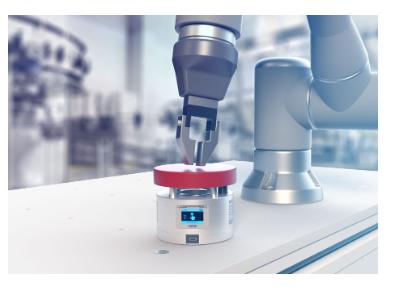
工作原理是“生物仿真”,即模擬人體結構,從而確保碰撞場景的真實性。該測量系統的力測試器包含彈簧和阻尼元件,可以模擬幾乎所有相關人體部位的變形行為。這使得它能夠根據以下標準測量生物力學極限值:
DIN EN ISO 10218-2
ISO/TS 15066
DGUV信息“FB HM-080”
RIA TR R15.806-2018(美國國家標準協會機器人工業協會)
關于我們
深圳市博納德精密儀器有限公司是一家進口儀器渠道商,代理的產品有:Femto放大器、激光功率計、光束分析儀、光束收集器、光斑分析儀、高功率連續變焦光纖激光器準直頭FAC、德國GTE、德國hhb Electronic、德國lampert、美國BNC/DEI、Pacific Lasertec氦氖激光器、SRS斯坦福放大器、Scitec光學斬波器、AA Lab Systems設備、DL Instruments放大器等其它專業設備,如有需求可以聯系咨詢我們。


